


یکی از بزرگترین چالشها برای مریخ نوردها، صرفاً «در حرکت ماندن» است. شنهای نرم و روان میتوانند باعث لغزش، فرو رفتن یا گیر کردن چرخها شوند؛ مشکلی که در طول سالها مانع از پیشرفت چندین مأموریت سیارهای شده است. اکنون، محققان دانشگاه وورتسبورگ (Würzburg) برای حل این مشکل به سراغ یک منبع غیرمنتظره رفتهاند: یک مارمولک کوچک در صحرای بزرگ آفریقا (ساهارا) که با سهولتی خیرهکننده زیر شنها «شنا» میکند!
این خزنده که به «ماهی شنزار» یا اسکنک معمولی (Scincus scincus) معروف است، برای فرار از دست شکارچیان و شکار طعمه، به زیر سطح شیرجه میزند و خود را در میان شنهای روان به جلو میراند. دانشمندان بهتازگی موفق به رمزگشایی از مکانیسمهای پشت این شکل غیرعادی از جابجایی شدهاند. تیم دانشگاه وورتسبورگ با استفاده از این یافتهها، یک مریخنورد آزمایشی با چرخهای الهامگرفته از زیستشناسی (زیستالهام) توسعه دادهاند که عملکردی بهتر از طراحیهای سنتی در زمینهای شنی دارد.
رهبری این پروژه بر عهده دانشمند علوم کامپیوتر، مارکو اشمیت، استاد سیستمهای نهفته و حسگرهای رصد زمین (ESSEO)، با همکاری محققانی در برمن و به عنوان بخشی از ابتکار عمل VaMEx مرکز هوافضای آلمان است.
الهامگرفته از زیستشناسی: مریخنوردی با چرخهای نوآورانه
مریخنوردها باید بتوانند روی شن، سنگهای روان، شیبها و زمینهای ناهموار حرکت کنند و در عین حال پایدار و بهینه از نظر مصرف انرژی باقی بمانند. آمنوزیس لوپز، محققی که با پروفسور اشمیت همکاری میکند، میگوید:
طراحی چرخهای سنتی اغلب برای رانندگی در سرعتهای پایین بهینهسازی شدهاند و تمایل دارند روی زمینهای نرم لیز بخورند، فرو بروند یا گیر کنند.
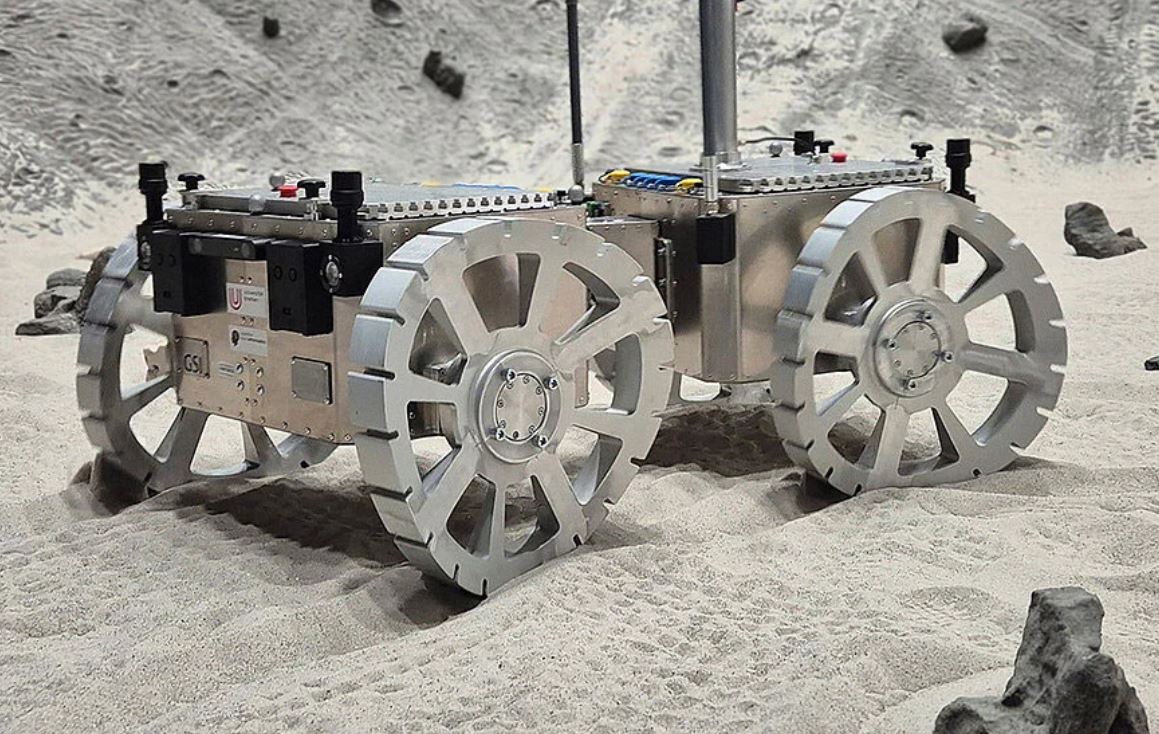
برای رفع این مشکل، تیم تحت رهبری وورتسبورگ چرخهای جدیدی برای مریخنورد طراحی کردند که از مارمولک ماهی شنزار الهام گرفته شده است. این چرخها به جای اینکه صرفاً روی مواد روان غلت بخورند، با الگویی شبیه به شنا کردن در میان شن حرکت میکنند: «چرخها تعامل ویژگیهای این جانور با زمین را شبیهسازی میکنند و هم نیروهای طولی و هم نیروهای عرضی ایجاد مینمایند. این مریخنورد ردهای سینوسی (موجدار) در شن بر جای میگذارد که این امر تأیید میکند مکانیسم شنای مدنظر با موفقیت محقق شده است.»
اعتباربخشی آزمایشی و بهبودهای بیشتر
گروه اشمیت این مریخنورد را روی شن و در یک محیط باز با همکاری شرکای خود در مرکز تحقیقات هوش مصنوعی آلمان (DFKI) در برمن و دانشگاه برمن مورد ارزیابی قرار دادند. آزمایشها نشان دادند که این وسیله نقلیه میتواند به طور پیوسته و پایدار در زمینهای شنی حرکت کند.
پروفسور دانشگاه وورتسبورگ میگوید: «
این آزمایشها همچنین نشانههای رو به جلوی واضحی را برای بهبود کار به ما ارائه دادند.
اولین چرخهای طرح ماهی شنزار، سنگینتر و باریکتر از چرخهای بادی مشابه بودند. این ترکیب باعث افزایش فشار روی زمین میشد و فرو رفتن مریخنورد را به همراه داشت. لغزش و فرو رفتن نیز اثر یکدیگر را تشدید میکردند و کنترل مریخنورد را سختتر میساختند.
این تیم طراحی را با پهنتر کردن چرخها و کاهش وزن آنها بهبود بخشید. این تغییرات فشار روی زمین را پایین آورد، لغزش را کاهش داد و هم پایداری و هم کنترل خودرو را بهتر کرد. محققان پیشبینی میکنند: «اصلاحات بیشتر روی سطح چرخها احتمالاً عملکرد را در زمینهای ترکیبی باز هم ارتقا خواهد داد.»
فراتر از سختافزار: به سوی جابجایی هوشمند
تیم ESSEO همچنین برنامهریزی کرده است تا فراتر از طراحی مکانیکی حرکت کند و کار خود در پروژه VaMEx را به بخش جابجایی هدایتشده توسط نرمافزار گسترش دهد.
هدف این است که استراتژیهای کنترلی ایجاد شود که مستقیماً لغزش، فرو رفتن و نحوه تعامل چرخها با زمینهای روان را محاسبه و مدیریت کند. چنین نرمافزاری میتواند به مریخنورد کمک کند تا به شکلی قابلاعتمادتر و تطبیقپذیرتر در شن و سایر محیطهای دانهای (گرانولار) حرکت کند.
منبع: Scitechdaily


